Supera los Límites de Carga en tus Proyectos de Robótica
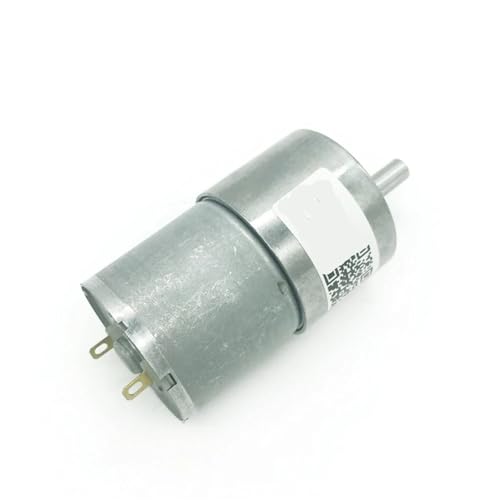
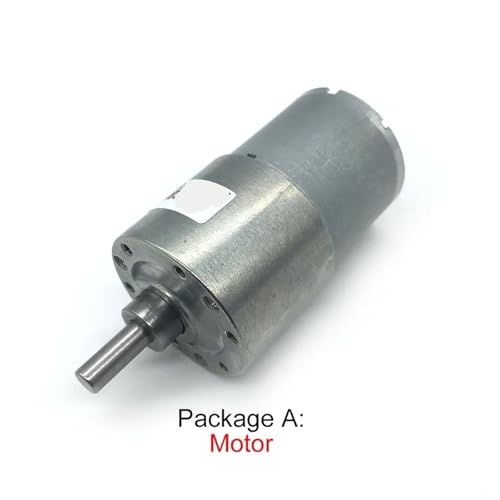
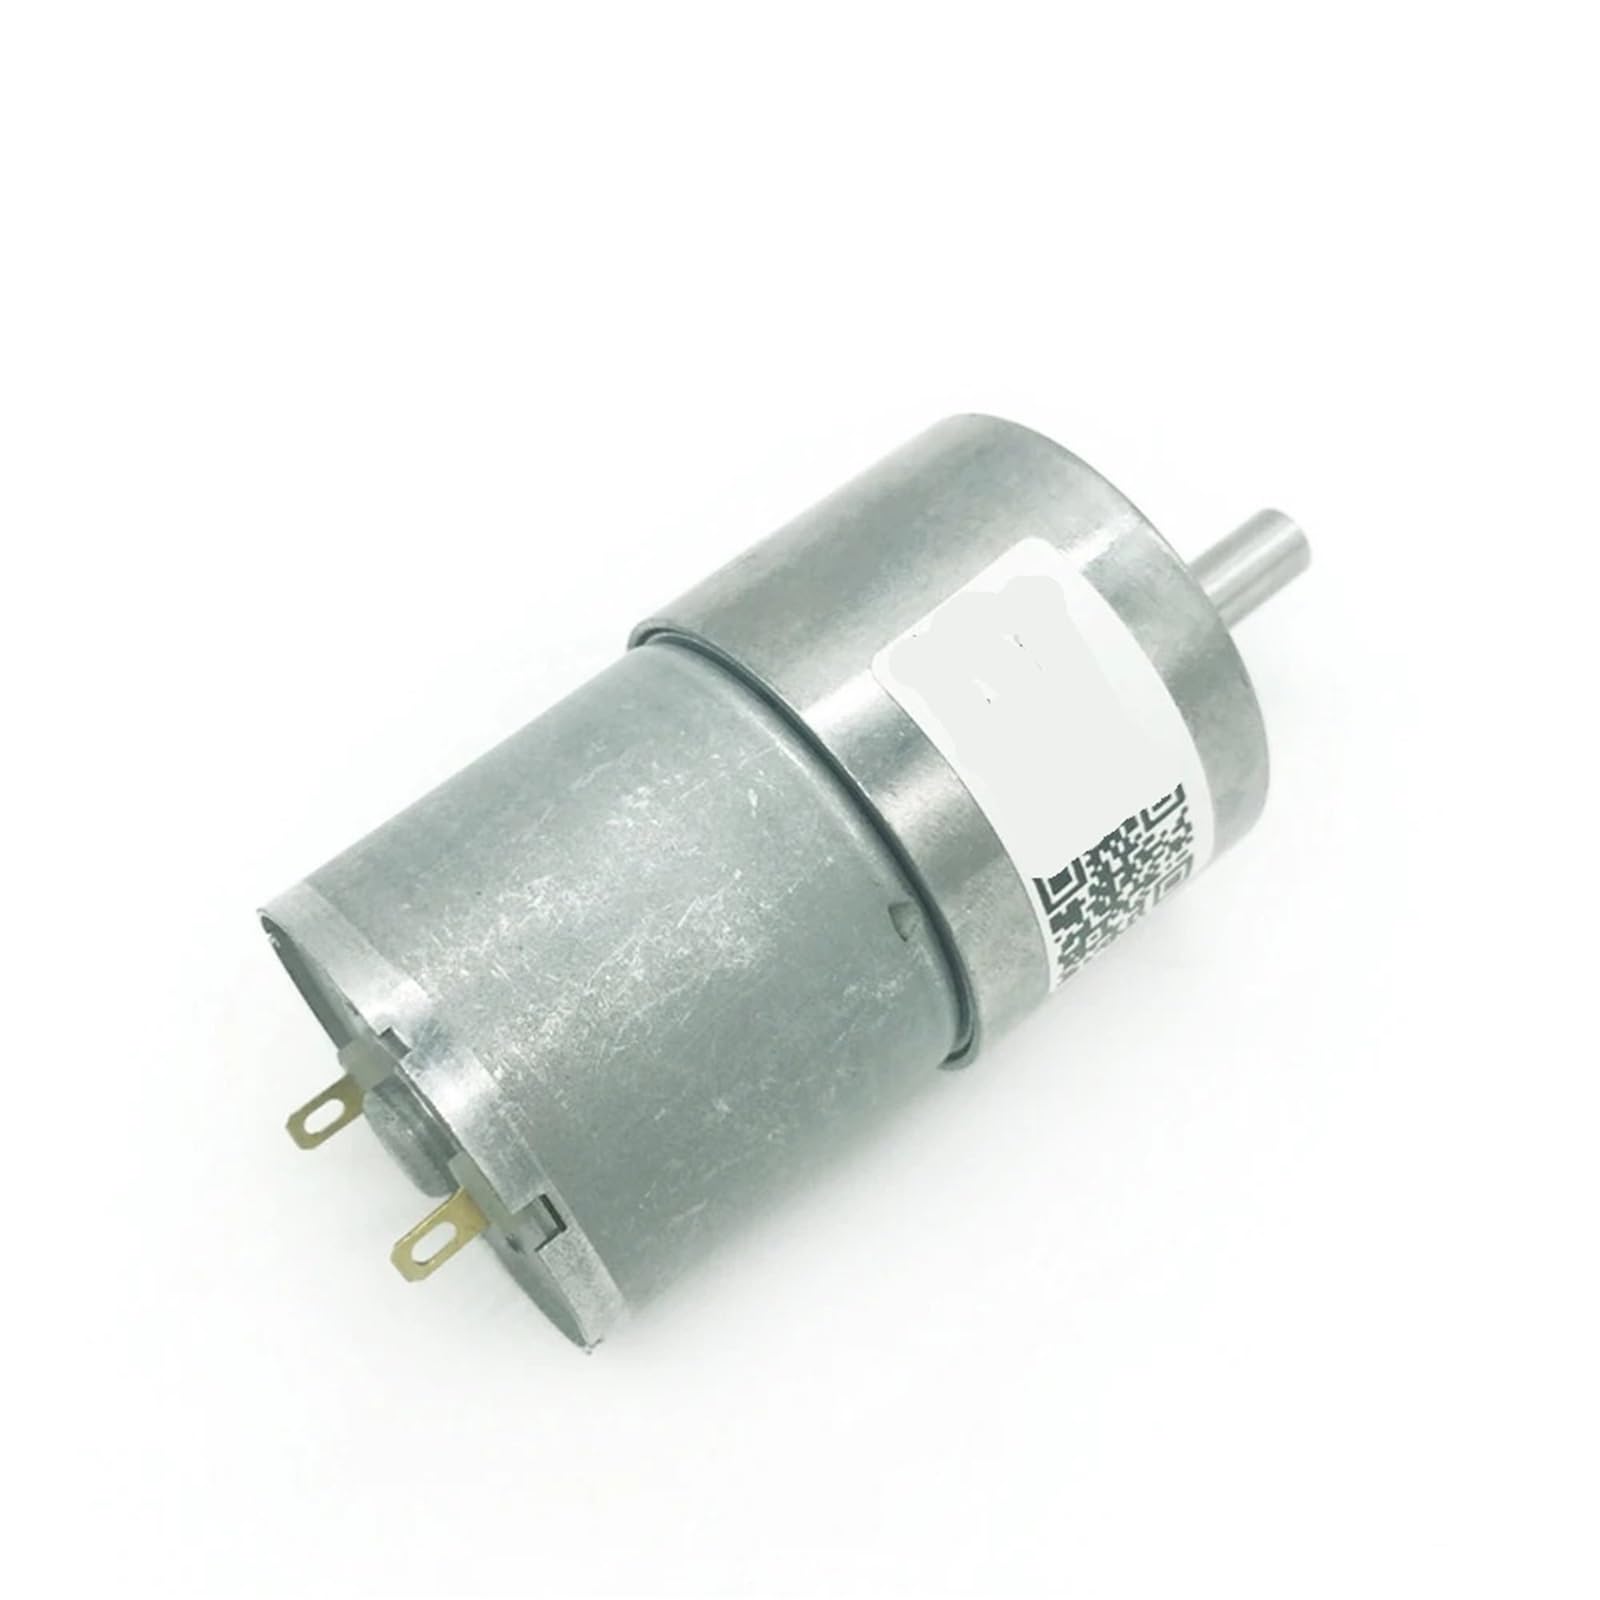
Cuando un motor convencional carece de la fuerza necesaria para mover un brazo robótico o una plataforma móvil, el motor de CC de alto par JGB37-3530 ofrece la respuesta técnica adecuada. Equipado con un reductor de velocidad eléctrico, este componente soluciona el problema recurrente de la pérdida de fuerza en altas revoluciones, entregando 107RPM estables a 12V. De este modo, tus prototipos ganan la capacidad de arrastrar mayor peso y superar pendientes sin sufrir paradas críticas.
Inversión de Movimiento sin Complicaciones Eléctricas
La necesidad de realizar movimientos bidireccionales en sistemas de clasificación o vehículos automatizados se resuelve de manera limpia gracias a la naturaleza reversible de este motor eléctrico de corriente continua. Al cambiar el sentido de los cables de alimentación de 12V, el eje altera su rotación instantáneamente. Esto simplifica la programación del controlador y ahorra espacio en la placa de circuito, permitiendo un diseño electrónico más limpio y menos propenso a interferencias.
Componentes Incluidos y Dimensiones
- Unidad principal: 1 unidad de motorreductor JGB37-3530 configurado a 107RPM.
- Carcasa externa: Blindaje metálico para protección contra partículas de polvo.
- Engranajes internos: Tren de engranajes rectos tallados con precisión para un acoplamiento perfecto.
Fiabilidad Mecánica para Desarrolladores
Al emplear el JGB37-3530 en tus flujos de trabajo, reduces el tiempo dedicado a la resolución de problemas mecánicos. Su par de mantenimiento evita que la carga venza la posición del motor cuando se interrumpe la corriente, proporcionando un nivel básico de retención mecánica muy valorado en aplicaciones de elevación y posicionamiento angular.